ほぼスイープ可能な領域の認識
分割などのGeometry操作の目的は、Mesh不可能な領域を1つ以上のMesh可能な領域へ変換することです。ただし、明確な目的を持たずにDecomposition Toolの提案操作を行うと、試行錯誤になりがちです。目標とするGeometry状態がなければ、ある操作が有効かどうか判断しにくくなります。
提案するITEM環境には、ほぼSweep可能でありながら、Geometry Featureや隣接Geometry間のConstraint不整合のため完全にはSweepできないGeometryを検出するAlgorithmが組み込まれています。潜在的なSweep構成を提示することで、ITEMはユーザーに目標となるGeometry状態を示し、Meshingに向けたGeometry準備で判断しやすくします。
前節の分割による解決策とは異なり、ほぼSweep可能な領域を認識する目的は、AutoScheme ToolがTopologyを厳密にはSweep可能と判定しない場合でも、Sweepの代替Source-Targetペア候補を示すことです。分割による解決策や後述のForced Sweepability機能と組み合わせることで、Hexahedral Mesh Topologyを構築するための強力な追加手段になります。
診断: ほぼSweep可能な領域を認識するための診断には、次で説明されているAutoScheme Toolを再び使用します [White, 00]。MappingまたはSweepの条件を満たさないVolumeがユーザーに提示されます。ユーザーはその中からVolumeを選択し、候補となるSource-Targetペアを計算できます。
解決策: Sweep構成候補を求める現在のAlgorithmは、次で説明されているAutoScheme Algorithmを拡張したものです [White, 00]。必要なSweep条件を満たさない構成をすぐに除外するのではなく、Sweep Suggestion Algorithmは、実現可能に近いSweep構成を特定するまで一部の障害を無視して探索します。提案はFigure 1のようにGraphicsで表示されます。多くの場合、提示されるSource-Targetペアは現在のTopologyのままではまだSweepできません。この情報を使ってさらに分割したり、次節のForced Sweepability機能が示す解決策を適用したりできます。また、Sweep Suggestion AlgorithmはFigure 1に示すように、別の実行可能なSweep方向も提示します。これは、Sweep方向が隣接Volumeに依存する相互接続Volumeで特に有用です。
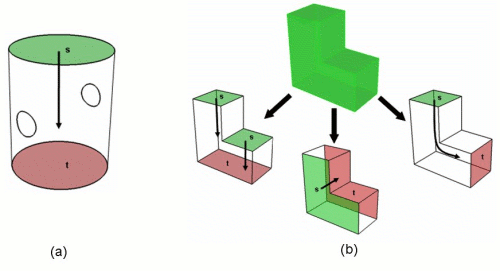
Figure 1. (a) ITEMは、ほぼSweep可能なGeometryのSourceとTargetを表示します。この領域はCylinder側面の円形Imprintのため、現在はSweepできません。(b) 代替となる実行可能なSweep方向も計算されます。